井下炮孔自动成型,铁建重工掘进机器人批量应用
掘进机器人
矿山巷道掘进钻孔作业,以往高度依赖矿工在掌子面人工操作钻车。
井下作业环境复杂,人工打孔容易出现孔位偏移、钻孔角度偏差大等问题,爆破效果难以保障;人员近距离处在掘进掌子面,落石、岩爆风险时刻存在,人工凿岩还存在劳动强度大、耗材损耗高、人力成本居高不下等现实难题。
针对矿山掘进现场多重痛点,铁建重工推出掘进机器人,集行走、爆破钻孔施工于一体。设备搭载智能控制系统IMDS,自动钻孔率可达90%以上,可完成寻孔、钻孔、冲洗、回退、寻找下一孔位全流程自动作业,实现人机分离、少人化掘进施工,从源头规避井下高风险作业隐患。

掘进机器人
依托电比例液压精准控制与自平衡钻臂结构,钻孔定位准、作业姿态稳定,孔距、孔深、倾角贴合巷道施工设计标准,解决传统施工孔位杂乱、精度不足的老问题。
全方位智能掘进
自动化施工作业流程体系
开发从数据采集到最优姿态输出的全流程自动决策系统,实现机器人定位、布孔、钻进、校准全流程工序的精准执行与闭环控制。

自动钻孔
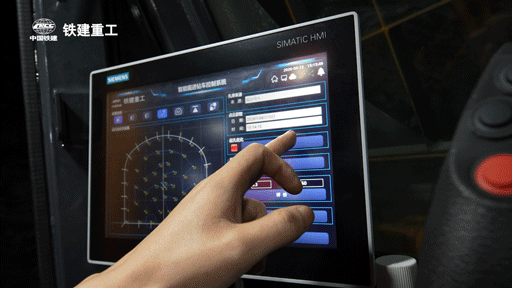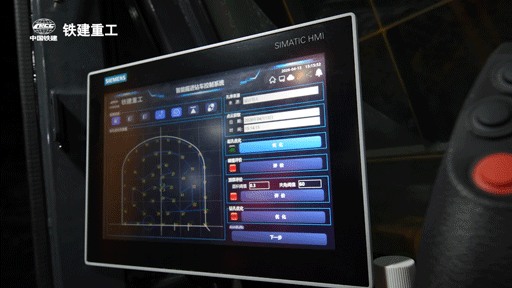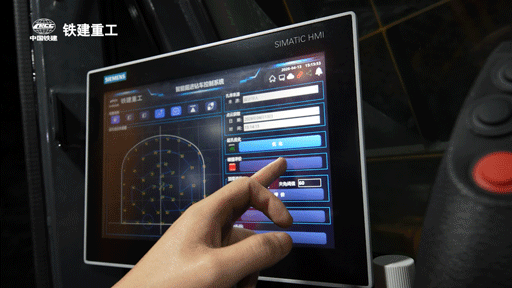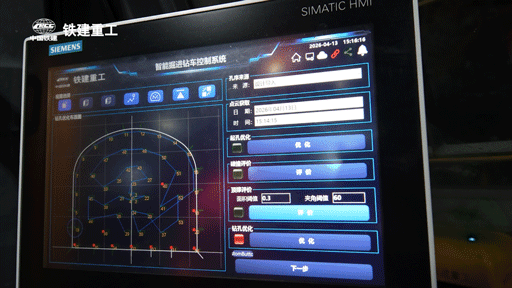
钻孔位姿全局协同优化技术
结合三维扫描与臂架运动学算法,针对岩面起伏、设备臂架干涉等工况做专项优化,实现掌子面炮眼映射、臂架碰撞风险评估、不同类型炮孔差异化寻优,保障复杂岩壁条件下钻孔作业稳定可靠。
全局协同优化
机械臂精度快速校准技术
针对井下作业后机械臂精度漂移衰减的行业难题,搭载机载扫描仪实现现场在位快速校准,不用繁琐的全站仪调试,快速恢复钻臂作业精度,保障长期施工钻孔质量稳定。

扫描仪快速校准
整套掘进机器人可完成巷道扫描、炮孔规划、自动钻进、作业日志自动生成,支持超视距远程操控,多数钻孔工序可自主完成,减少人员直面掌子面高危区域。
实现批量市场投放
目前,掘进机器人已实现批量市场投放,先后应用于武钢资源大冶铁矿、金山店矿、程潮铁矿、湖北龙蟒白竹磷矿、宏大爆破大红山铜矿等多个矿山项目。
设备落地后有效化解传统凿岩作业安全隐患大、施工精度差、效率偏低、耗材损耗高、人工成本高等痛点,在各类非煤矿山现场稳定运行,取得良好应用成效。
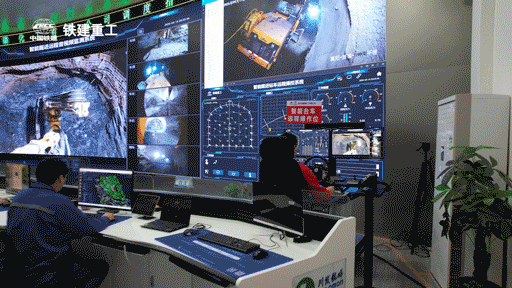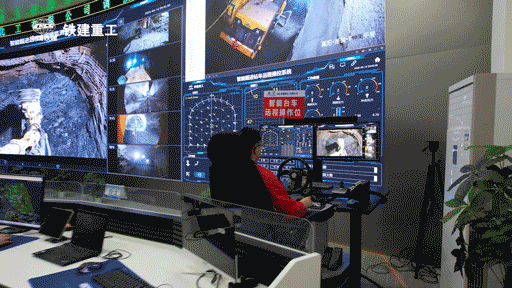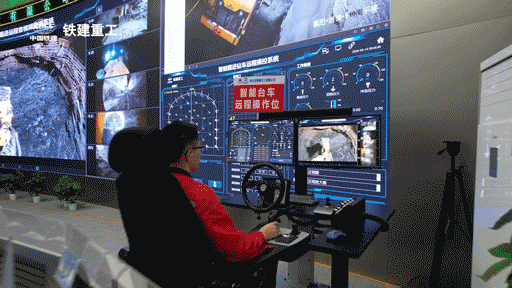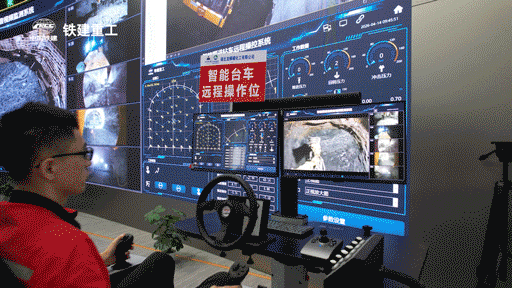
智能远程操控
从人工掌子面凿岩,到机器人井下自主钻孔,掘进机器人把作业人员从危险工作面剥离出来,推动矿山巷道掘进走向少人化、智能化,为地下非煤矿山安全高效开采提供成熟装备方案。